Retail × Embodied Intelligence

真实零售世界就是具身智能的训练场

真实门店 · 真实任务 · 真实交互

20,000+数据小时
100+采集设备
20,000+SKU 覆盖
采集时长截至
02 / Field Evidence

数据不是摆拍,它发生在真实作业里

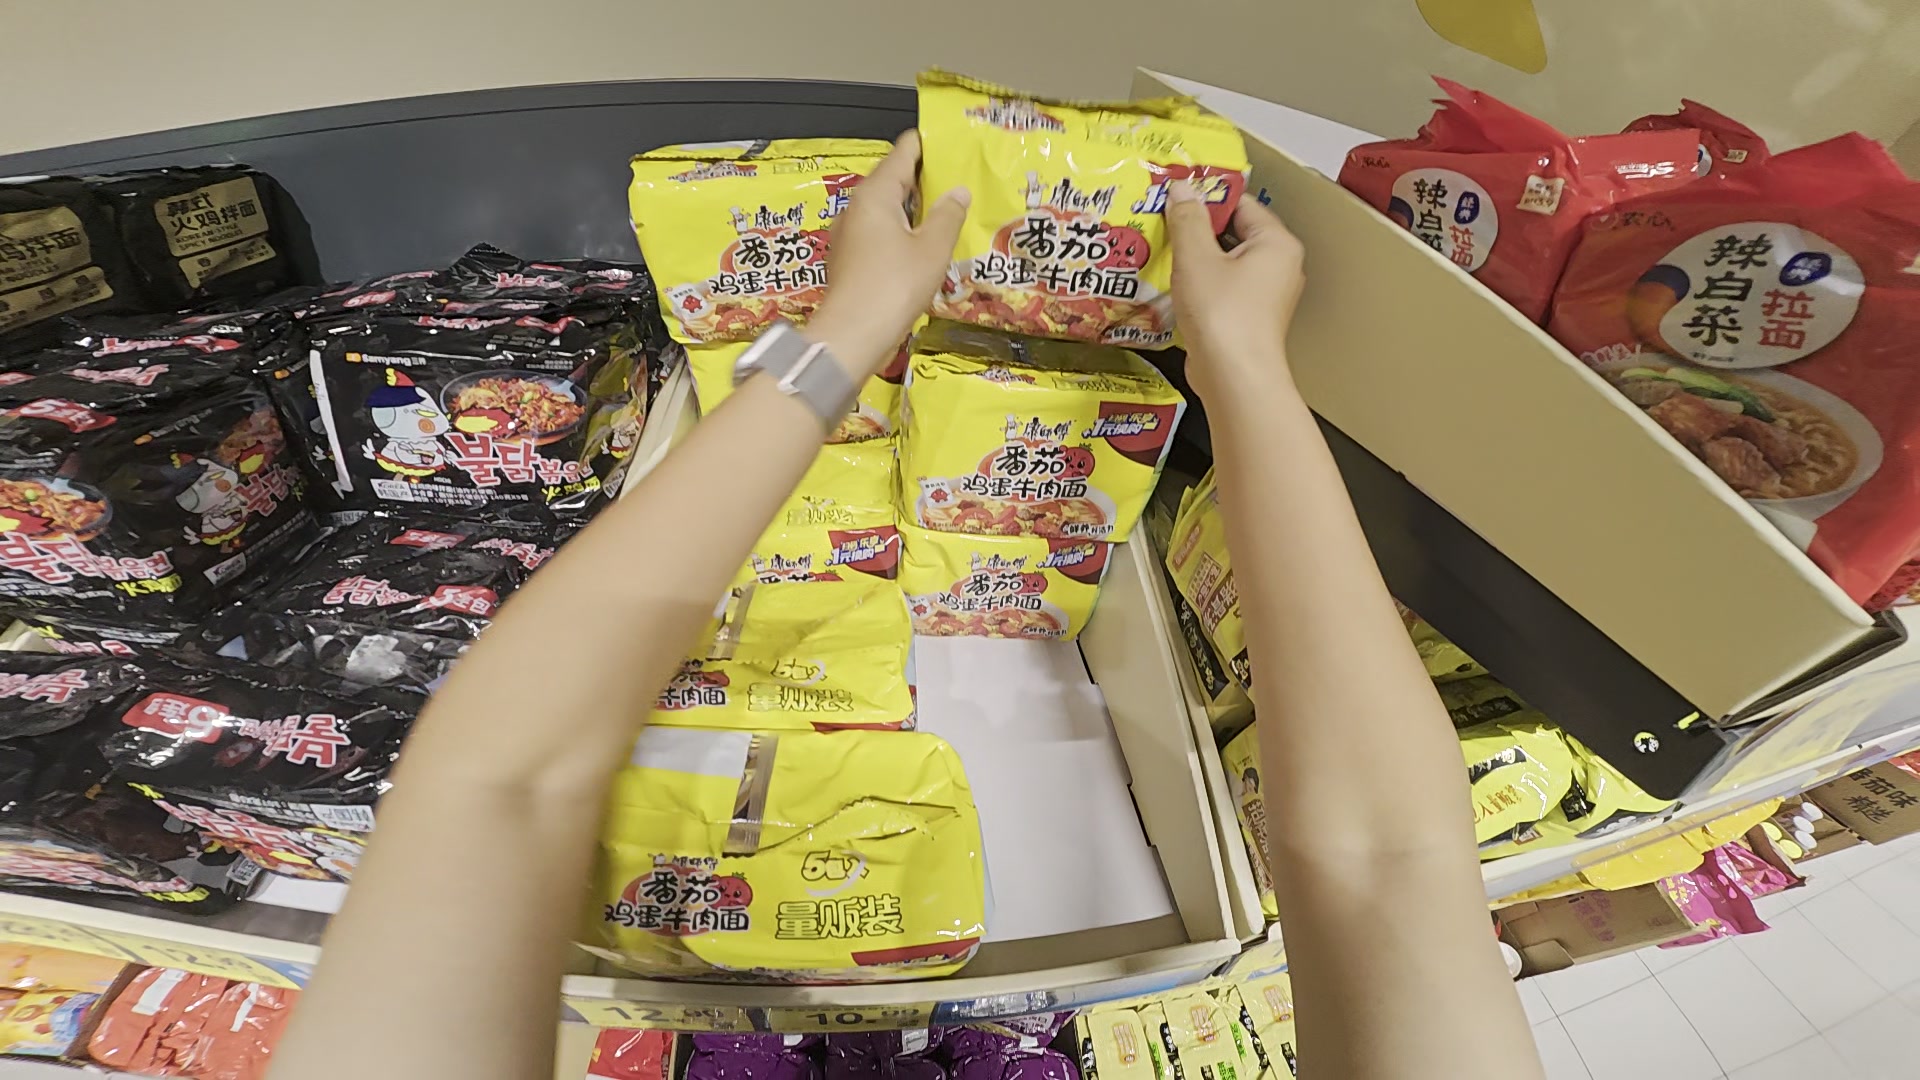
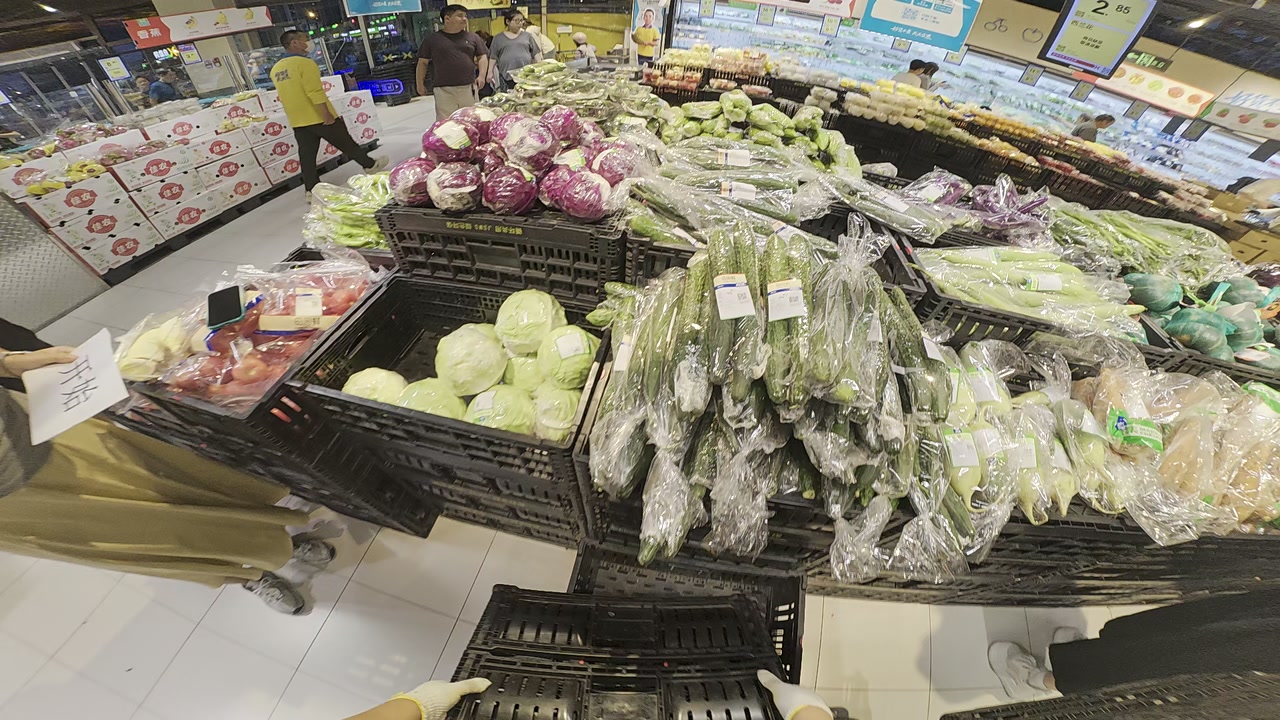
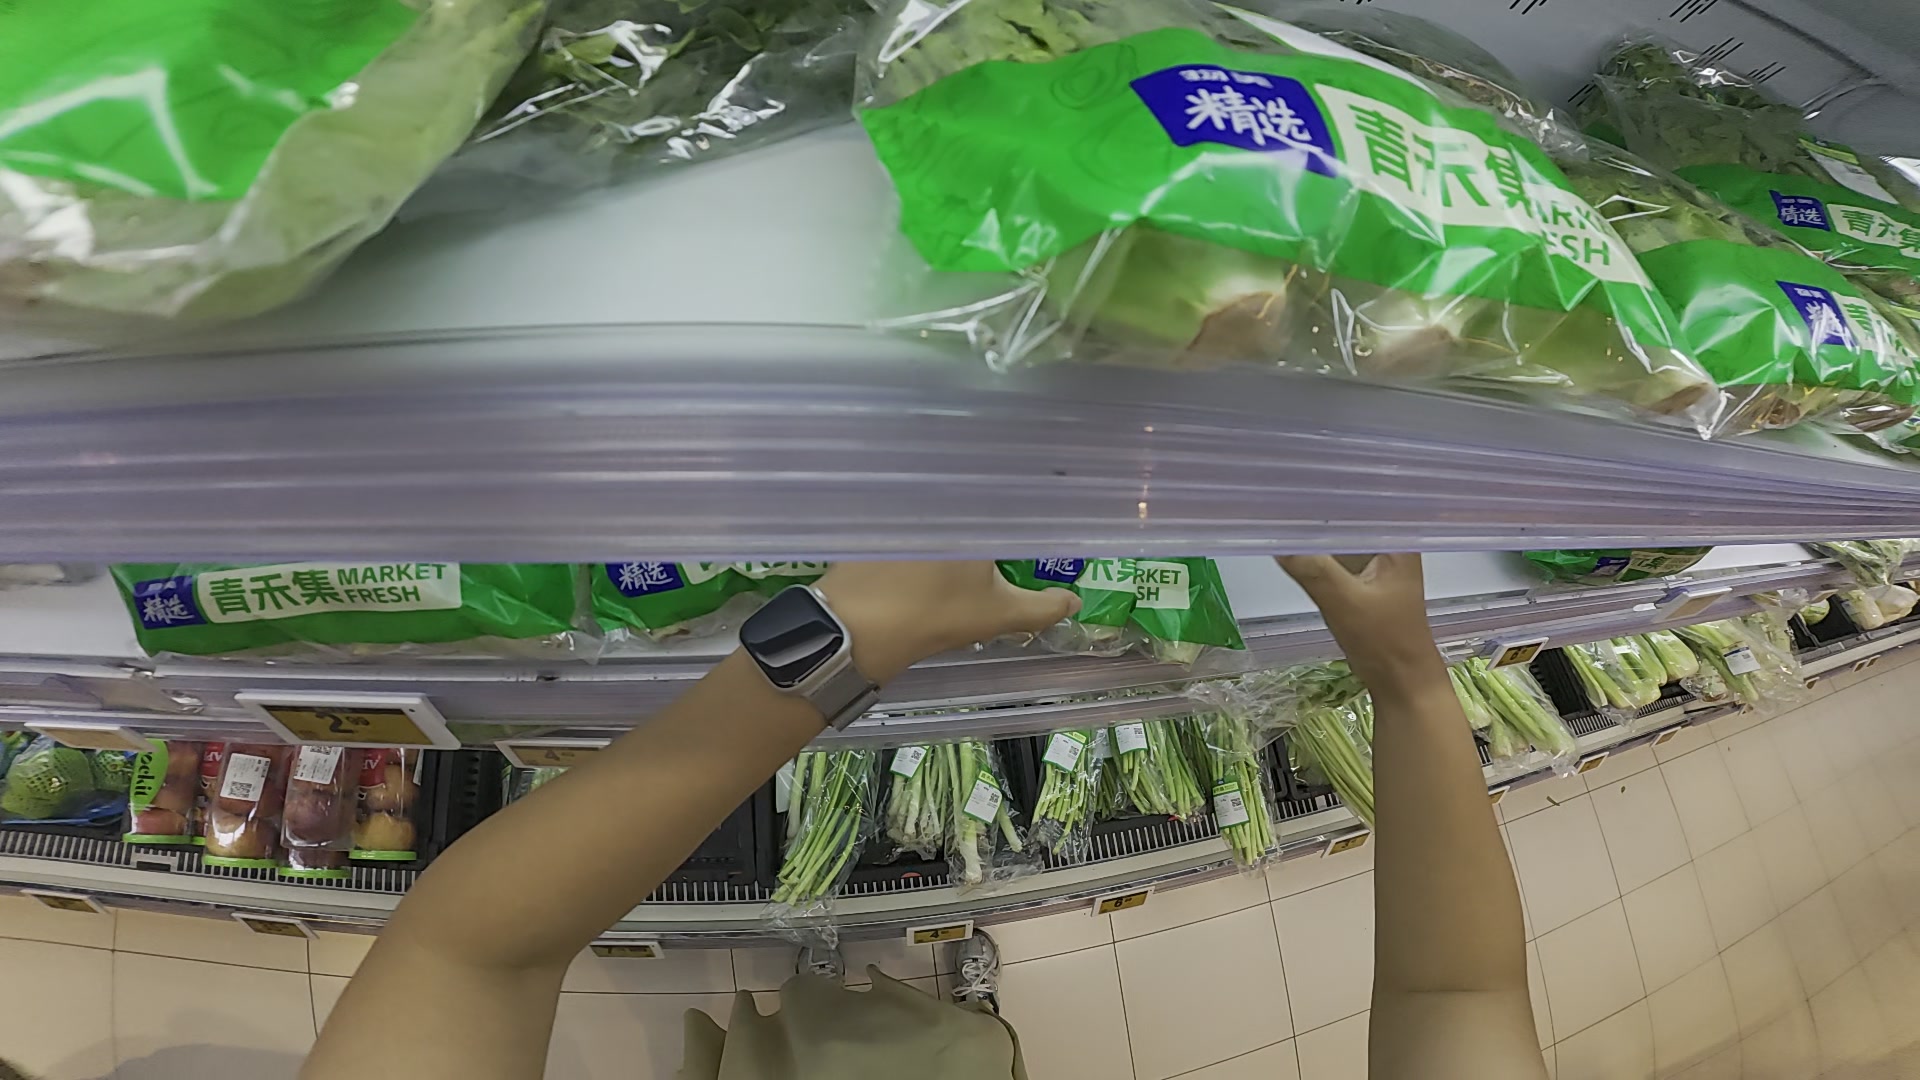
来自真实门店、真实货架与真实商品。采集者以第一人称进入日常任务,在自然光照、遮挡、反光与人员流动中记录连续操作。

Enter
进入场景
Record
连续采集
Verify
任务核验
Trace
版本追溯
环境不被简化货架、光照、人流、遮挡与真实动线被完整保留。
任务不被切碎保留上下文、动作结果、失败与恢复片段。
03 / Per-Site Collection Output

真实场景持续积累单点数据资产

以单点累计采集时长,呈现真实场景的数据积累。

单点平均累计采集时长
≈1,813小时
最高单点累计采集时长
2,969.20小时
TOP 8

单点累计采集时长 · 精选展示

04 / Retail Task Graph

零售任务树

把真实门店视频拆成可复用的动作链:从补货、加工、收银到后仓拣货,再落到可验证的现场事件。

Root / 根节点
零售任务树RETAIL TASK GRAPH
Work / 视频工作流
货架补货休食 · 啤酒 · 日常补货
生鲜理货前移 · 对齐 · 陈列恢复
烘焙准备冻胚 · 摆盘 · 入炉
熟食加工面点 · 分装 · 装盒
收银支付扫码 · 收款 · 装袋
后仓拣货终端核对 · 取货 · 打包
Generalized Task / 可复用动作
搬大件 / 取货 / 上架后仓推车与货箱搬运
前移 / 对齐 / 恢复陈列把货架状态拉回标准
摆盘 / 入炉烘焙准备与入炉
出炉 / 装盒 / 贴价签烘焙出品与包装
分切 / 称重 / 封盒生鲜加工与成品打包
分装 / 装盒 / 封膜熟食出餐与包装
扫码 / 收款 / 装袋人、货、设备连续交互
拣货 / 核对 / 打包终端指引下的订单履约
Event Leaf / 视频事件
冻胚摆盘 → 烤架入炉烘焙准备片段
出炉 → 装盒 → 贴价签烘焙出品片段
后排蔬菜前移并对齐生鲜理货片段
西瓜分切 → 称重 → 打包生鲜加工片段
榴莲称重 → 开果 → 封盒生鲜加工片段
扫描商品 → 收款 → 装袋收银支付片段
熟食分装 → 封盒 → 出餐熟食加工片段
终端核对 → 后仓取货 → 打包拣货履约片段
● New tasks & events keep growing →
05 / Data Acquisition Pyramid

构建面向具身预训练和场景微调的数据金字塔

真实第一人称与第三人称视频保留现场上下文,仿真与合成扩展规模和长尾,UMI 数据衔接人类操作,遥操示教进一步对齐机器人动作与任务结果。

01 / REAL真实第一 / 第三人称采集真实门店视频、任务上下文与连续作业。
02 / SIM仿真与合成数据扩展场景组合、失败样本、长尾事件与策略预训练。
03 / UMIUMI 数据便携采集精细操作、手部轨迹与物体交互。
04 / TELEOP遥操示教数据机器人动作轨迹、状态与任务结果对齐。
DATA PYRAMID
遥操示教数据
UMI 数据
仿真与合成数据
第一 / 第三人称采集
06 / Object Universe × Physical Properties

20,000+ SKU,覆盖的不只是品类,更是物理世界的差异

20,000+Interacted SKU Coverage
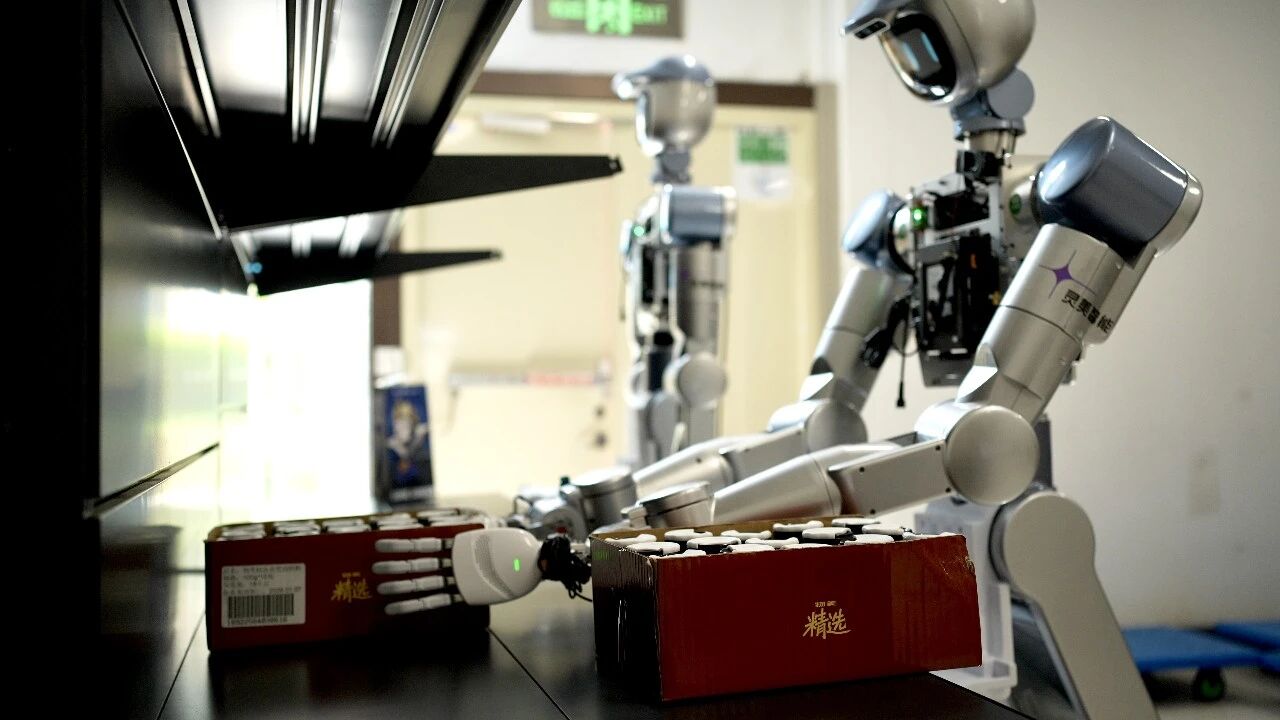
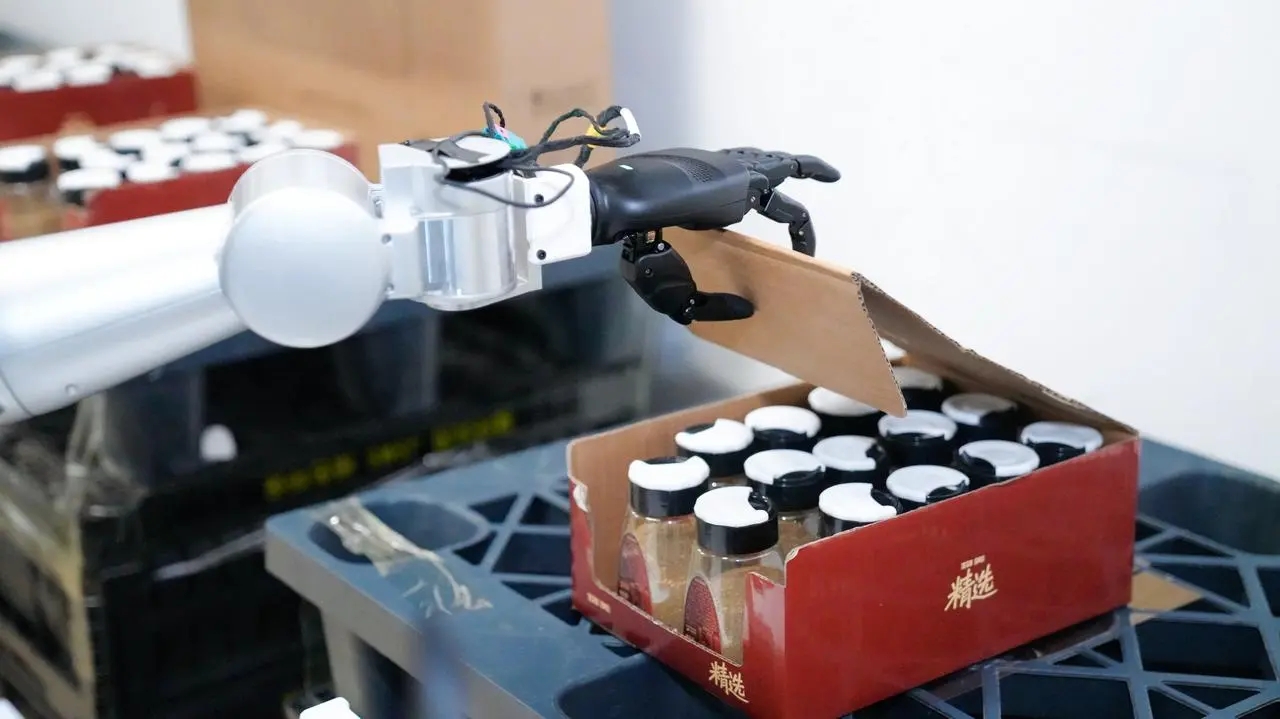
机器人对整箱瓶装商品进行开箱操作
商品包装纸箱容器工具
商品、包装、容器与工具Product · Package · Container · Tool
休食货架上的柔性软包装商品
柔性与可形变膨化袋 · 薄膜 · 软包装 · 面团
机器人处理刚性瓶罐和整箱包装
刚性与整箱纸箱 · 瓶罐 · 硬质包装 · 托盘
生鲜理货中的易损果蔬与控力操作
易损与需控力烘焙成品 · 鸡蛋 · 玻璃瓶 · 果蔬
生鲜货架上的不规则自然商品
不规则与自然物叶菜 · 根茎 · 散装果蔬 · 面包
07 / Scene Network × Human–Robot Flywheel

门店网络,让人机协同生长为长期数据资产

场景覆盖提供验证基础;示教、部署、接管与事件回流共同推动模型迭代。
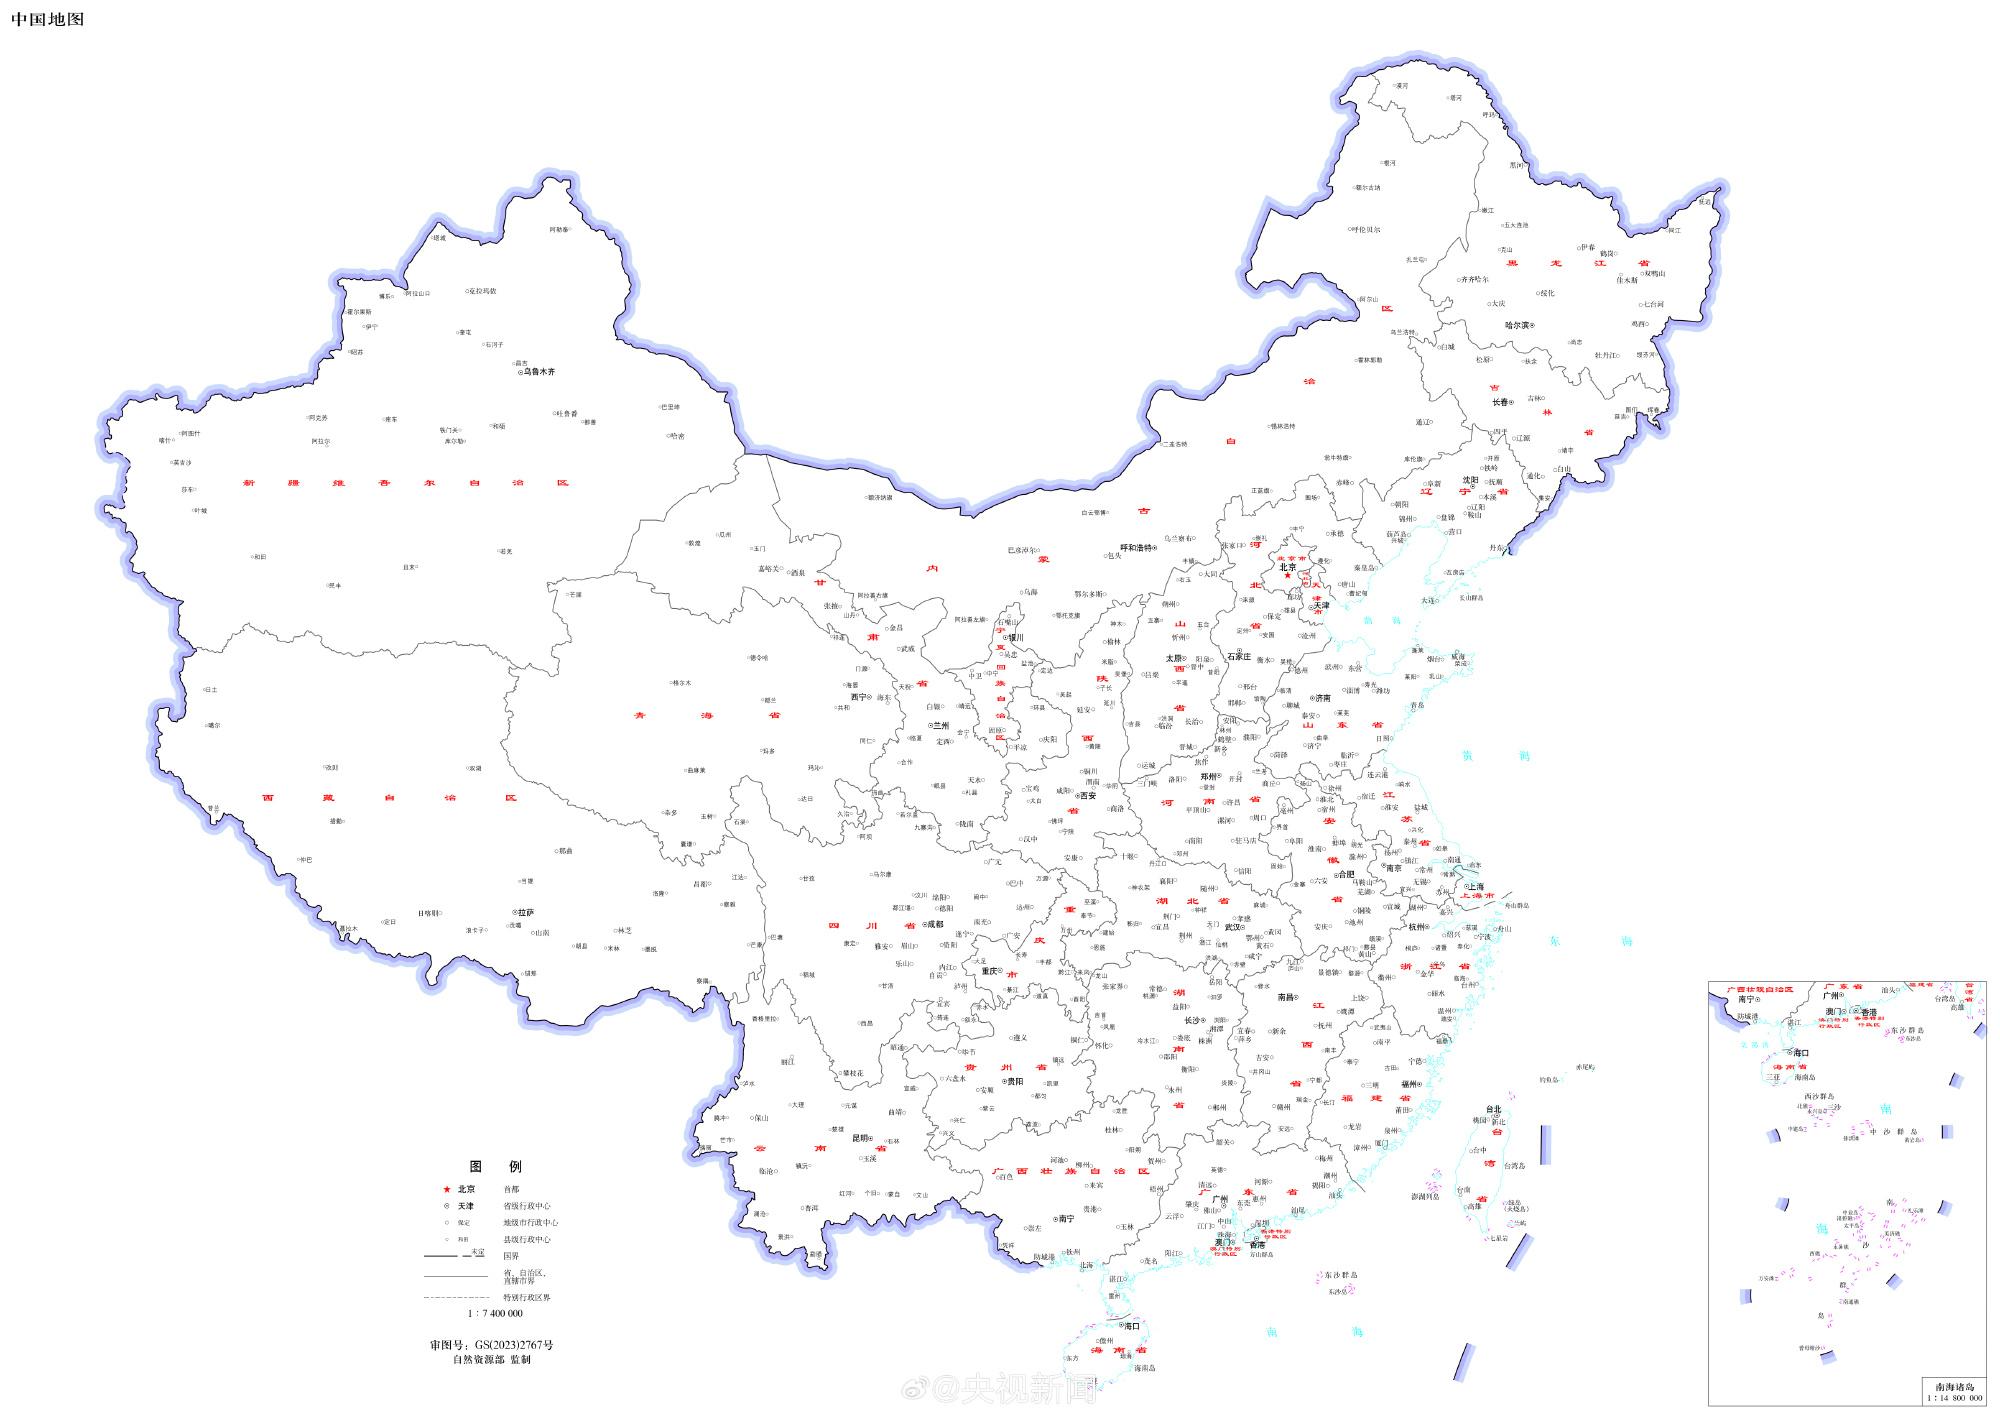
China Retail Scene Network / 中国零售场景网络
完整中国地图,含台湾与南海诸岛插图
多点数智客户场景覆盖网络审图号 GS(2023)2767号 · 亮点为城市级示意待校验
真实场景
结构化数据
模型训练
门店部署
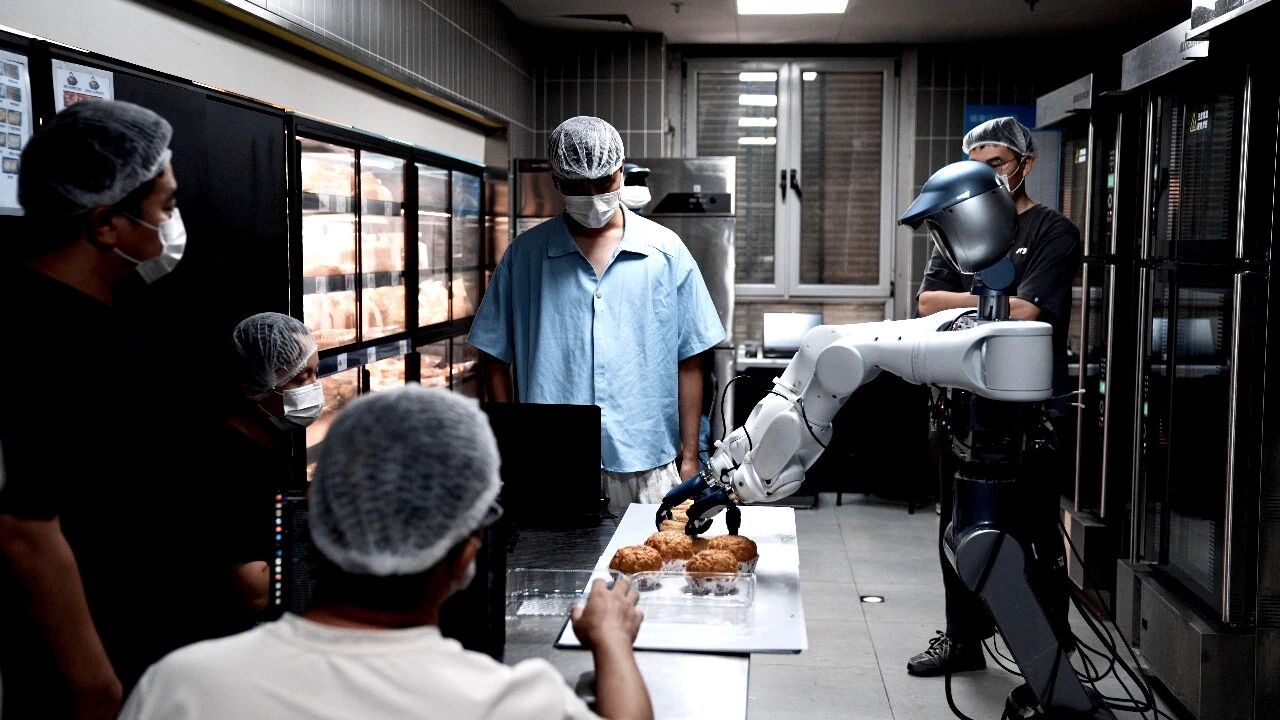
机器人在烘焙场景中与人员协同作业HUMAN × ROBOT
人类判断→机器人执行→事件回流↺